01 / 042026
智能车竞赛 / 队长 · 软件与运动控制
智能车运动控制与整车调试
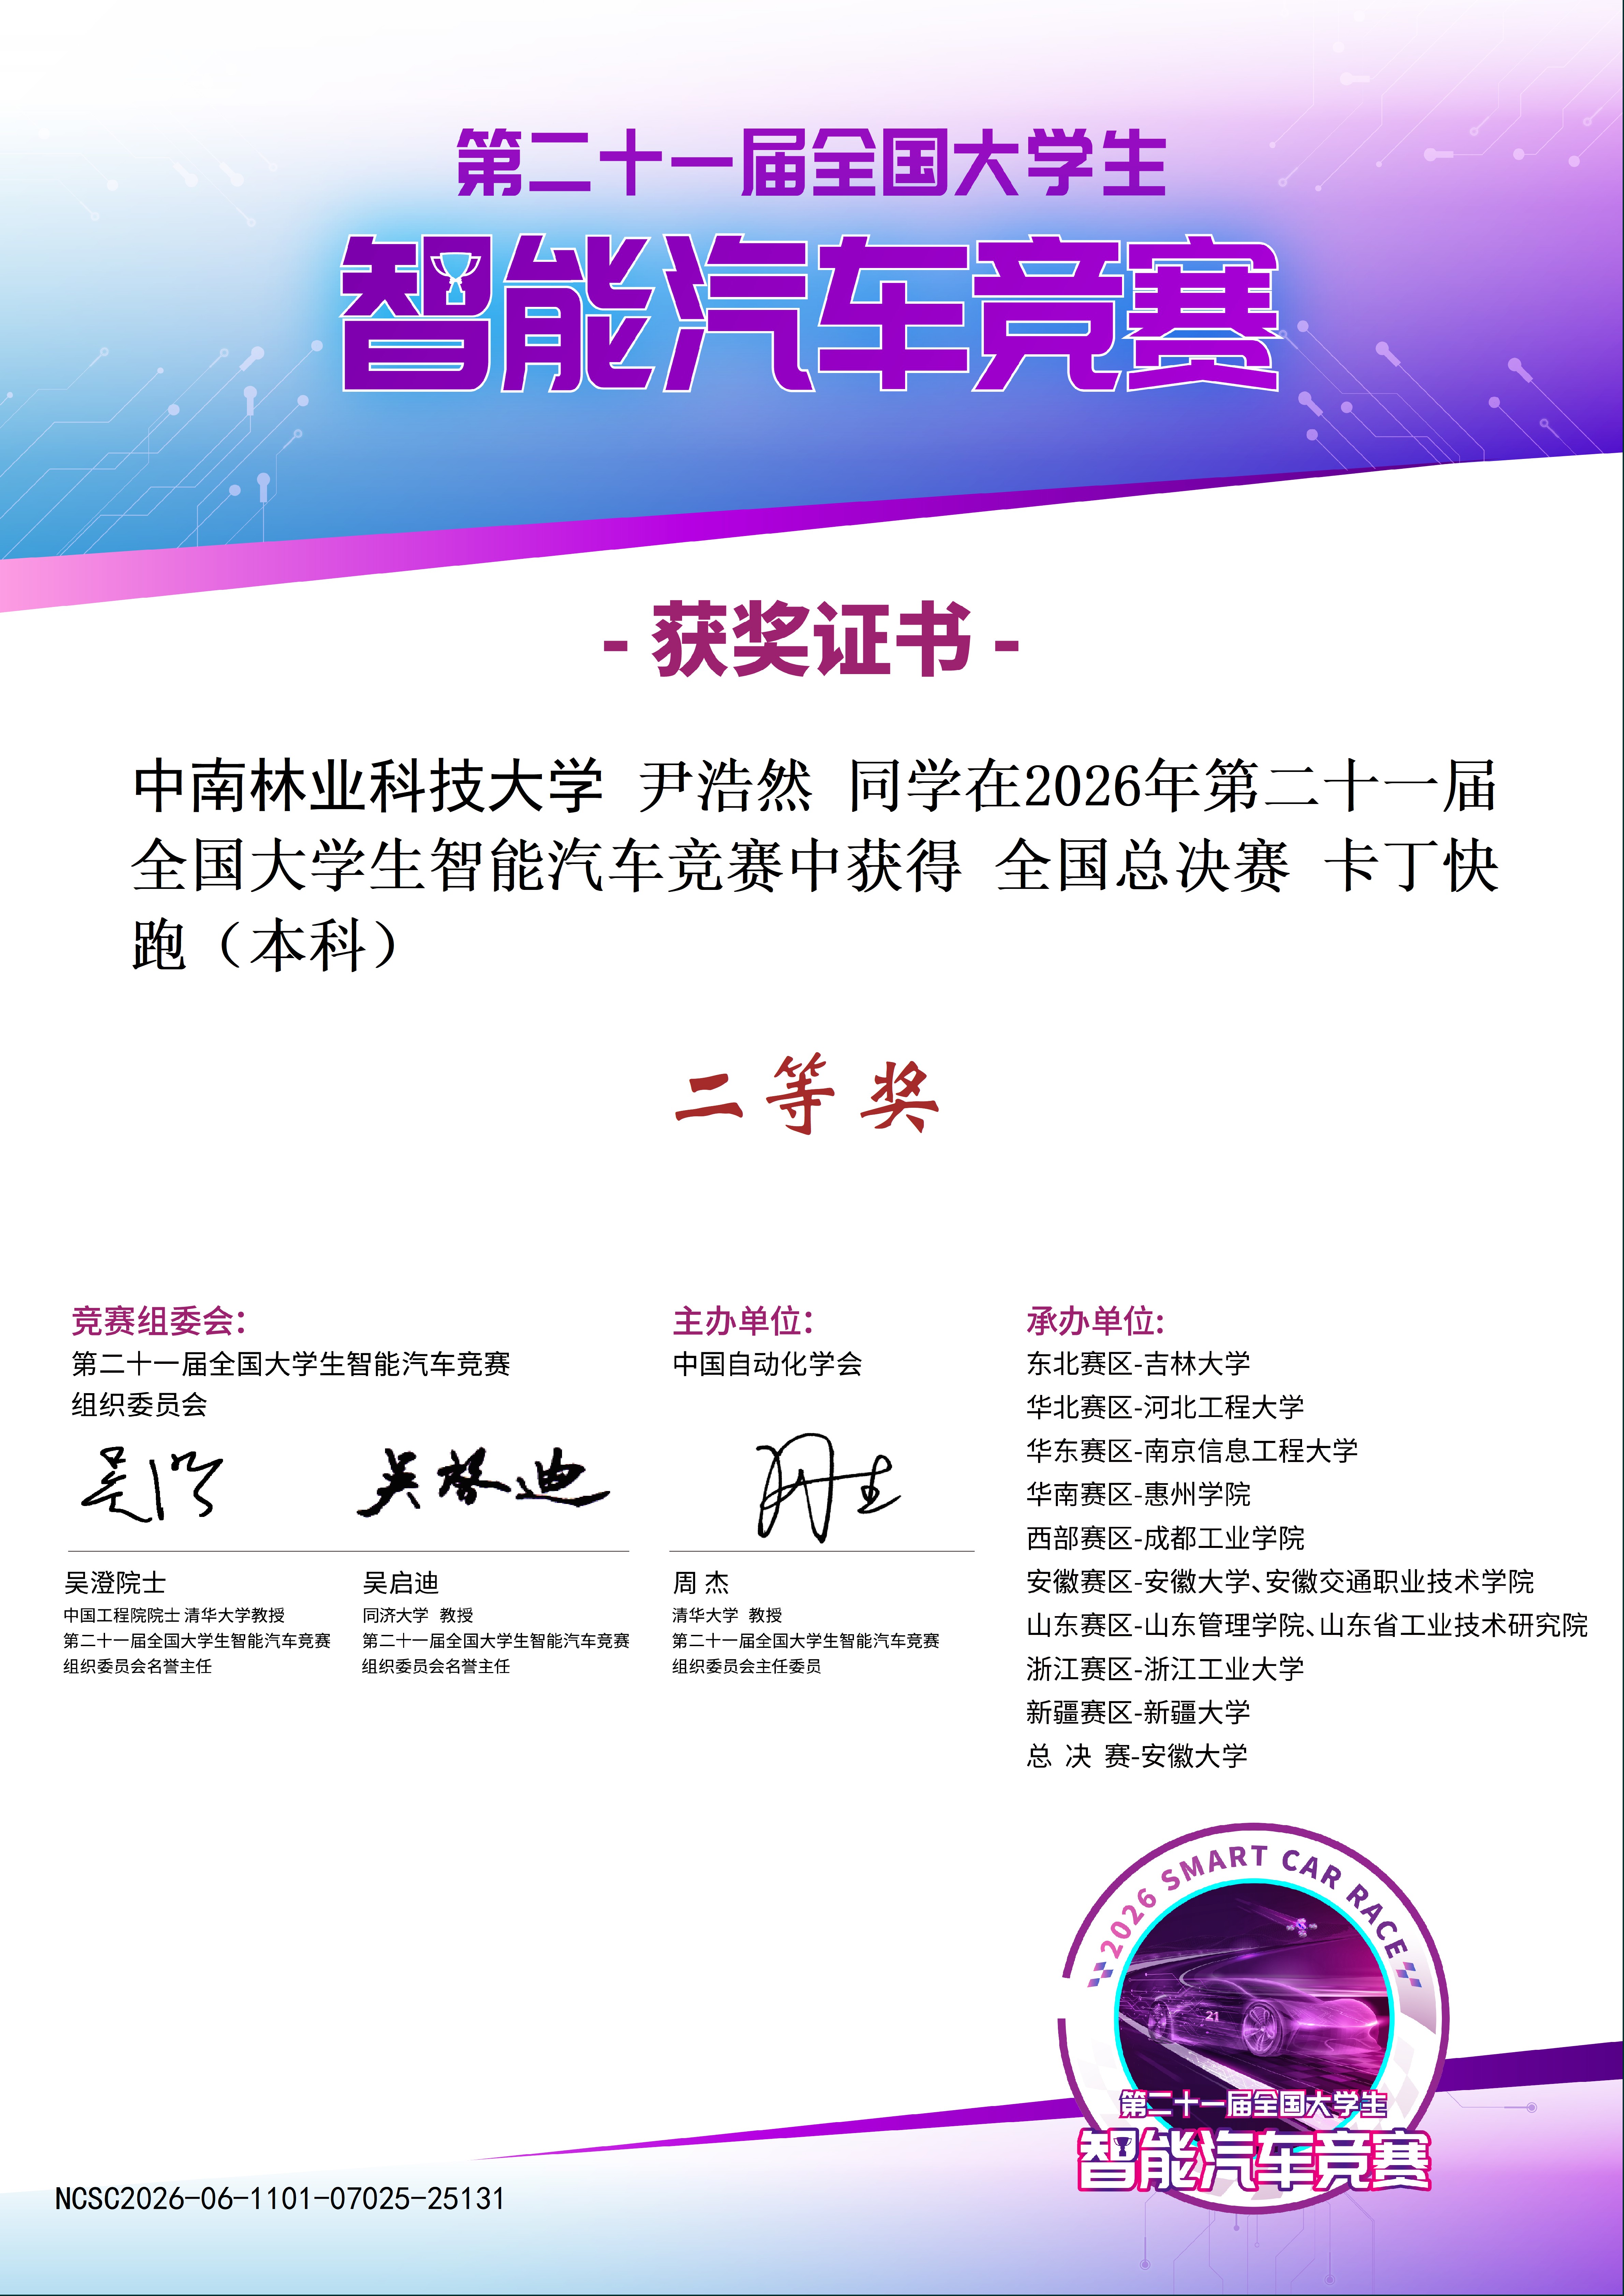
2026 全国大学生智能汽车竞赛 · 卡丁快跑(本科)· 全国总决赛二等奖
担任队长,主要负责软件、运动控制算法和现场整车调试。车辆采用双电机差速结构,我把摄像头、编码器反馈与横纵向控制接入约 5 ms 的控制循环,并和队友一起完成赛道参数整定。
- 队长:组织软件与整车联调
- 约 5 ms 控制循环与编码器反馈
- Pure Pursuit + Stanley 横向控制
- 状态预测、速度规划与电子差速
项目细节与进度 +
控制方案
横向控制结合 Pure Pursuit 与 Stanley,加入约 25 ms 状态预测,针对高速运行时的控制滞后进行调试。动态前视距离使用过 Ld = clamp(0.25 + 0.145v, 0.25, 0.65) 的速度相关策略。
车辆与传感器
控制平台涉及 AURIX TC264 / TC377;使用 SCC8660 摄像头(DVP 8 bit,160 × 120)、编码器速度反馈、双 150 W 电机及 24 V 14 Ah 铅酸电池。裸车质量约 17.5 kg。
现场调试
参与速度规划、纵向限速、电子差速与速度闭环。重点排查机械误差、执行机构迟滞、传感器噪声、速度变化及控制周期对轨迹的影响。竞赛结果是团队共同完成的。